
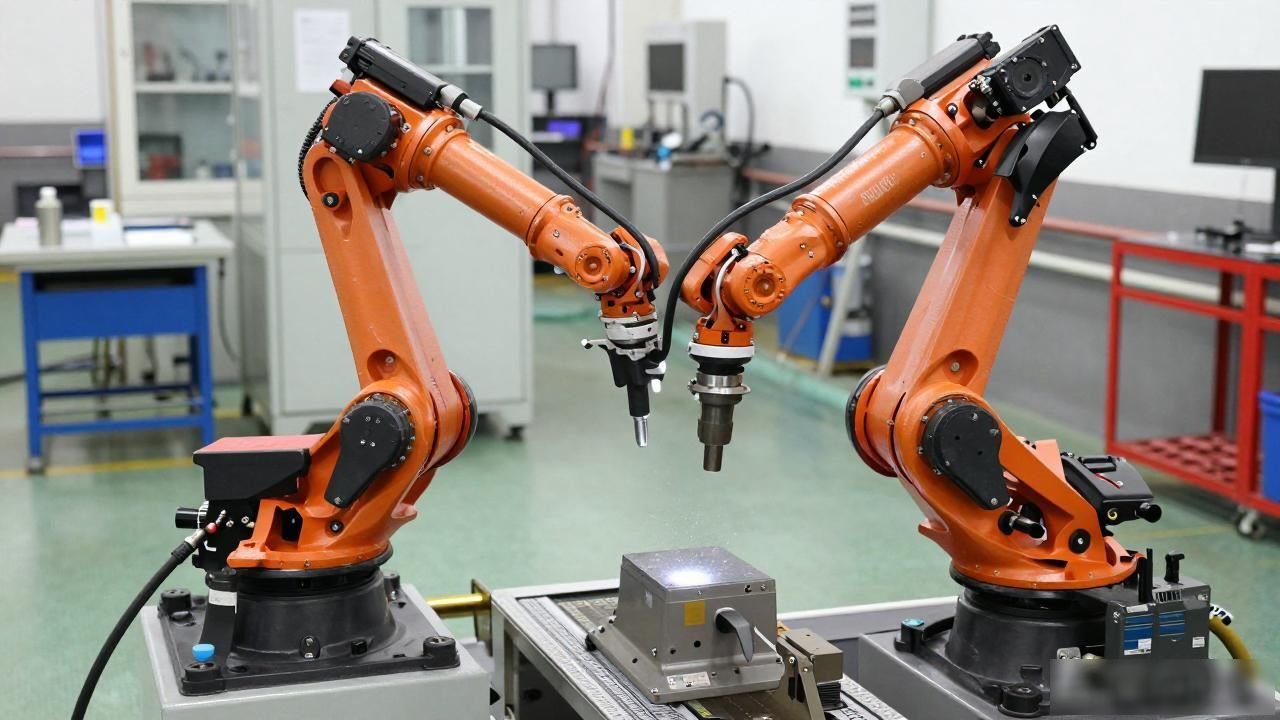
本発明は溶接の技術分野に関し、特に溶接ビードの残留応力を除去する装置およびその方法自体に関する。
現在の技術的背景に関して。
電力業界では、不適切な作業や本質的な欠陥により金属部品に亀裂が入り、機器が故障することがよくあります。交換と修理の時間を節約するために、通常は溶接を使用してこれらの亀裂を修復します。
特にシリンダーやバルブなどの大型鋳鋼品は、非常に大型で内部構造が複雑なため、溶接後の熱処理が困難です。このため、従来の溶接修復技術が効果的であることが困難になります。この場合、欠陥部品を修復するために異種冷間修復溶接を使用することが特に実現可能です。
同時に、溶接完了後の過剰な残留応力を避けるために、現在の業界の慣行では、溶着層を空気圧ピックで叩き、溶接ビードの各層の残留応力を層ごとに除去します。ただし、残留応力を除去するために空気圧ピックを使用して溶接ビードをハンマーで叩いても、残留応力を完全に除去することはできません。
その結果、将来長期間にわたり、機器の通常の動作にはある程度の安全上の危険が生じることになります。超音波衝撃を使用すると、残留応力をより効果的に除去できます。これにより、元の残留引張応力を、人間にとって有益な残留圧縮応力に変えることもできます。これにより、機器の耐用年数が効果的に延長されます。このプロセスは、疲労荷重の影響を受ける接続溶接部でよく使用されます。
しかし、実際に作業する場合、ほとんどの人は手持ち式の超音波インパクトツールを使用します。その結果、労働者の労働集約度は実際にはかなり高くなっています。また、本装置は人が保持するため、一定の一定の衝撃力を維持することができません。上記の理由により、最終的なインパクトの品質は、通常はそれだけで、特に優れたものではありません。
技術的な実装要素:
本発明は明らかに、技術的問題を解決することを目的としている。しかし、これらの古い技術の欠点は、作業中の作業者の労働強度が高すぎ、衝撃圧力も不安定な状態にあることです。
上記の技術的問題を解決するために、本発明が使用する技術的解決策は、溶接ビード残留応力除去装置を備えることである。このデバイスには、磁気ベース、機械アーム、および超音波衝撃ヘッドが含まれています。
超音波インパクトヘッドはロボットアームの一端に取り付けられており、この取り付け方法はヒンジ式です。ロボット アームの第 2 端も、取り付けられた磁気ベースにヒンジで取り付けられています。ここで、超音波衝撃ヘッドの軸方向は、超音波衝撃ヘッドと機械アームが関節運動するときに形成される軸に対して垂直であることに注目する価値がある。
同時に、機械アームと磁気ベースが関節運動するときに形成される軸は、超音波衝撃ヘッドおよび機械アームに平行なヒンジ軸と平行な関係を維持する。
本発明の溶接ビード残留応力除去装置を使用する場合、作業者は磁気シートを補修対象ワークに近づけた後、メカニカルアームと超音波インパクトヘッドの設置位置を調整する。超音波衝撃ヘッドの前端は溶接ビードの上面と正確に位置合わせされなければならず、超音波衝撃ヘッドは溶接ビードに適切な圧力を加える必要があります。上記の調整が完了したら、ロボットアームと超音波インパクトヘッドが設定姿勢を維持するように固定し、超音波インパクトヘッドを起動します。溶接ビードの残留応力を除去する動作をさせます。従来の方法と比較して、この方法では作業に人の手が関与する必要がないため、物理的消耗が効果的に削減されます。超音波インパクトヘッドが溶接ビードに接触しているとき、磁気ベース、メカニカルアーム、および超音波インパクトヘッドは比較的ロックされた状態にあるため、衝撃プロセス中の圧力がより安定し、最終的な修理品質が向上します。
構造を改良し、マグネットベースにハンドル部分を設置しました。
前述の構造は最適化されています。具体的には、取っ手の数は2つであり、2つの取っ手は磁気ベースの両側にそれぞれ配置されている。ハンドルの存在により、オペレータの移動が容易になります。実際の操作手順では、磁気ベースの両側にあるハンドルを両手で握ることができます。この移動により、人は磁気ベースをよりスムーズに移動できるようになります。
最適化された計画には、超音波衝撃ヘッドに配置されるクランプも含まれています。クランプジョイント位置は、ヒンジ式でロボットアームの第1の端部に接続される。
最適化されたクランプには 2 つの半円形のフェルールがあり、超音波インパクト ヘッドを保持できます。 2 つのフェラルはボルトとナットで接続されています。 2 つのフェルールの接合部の 1 つで、ロボット アームの第 1 端がボルトとナットでヒンジで固定されています。ロボット アームの第 2 端も、ボルトとナットを使用して磁気ベースにヒンジで固定されています。
クランプを使用して超音波インパクトヘッドを固定すると、取り付けと取り外しがより便利かつ迅速になります。さらに、ボルトとナットの締め具合を調整する限り、メカニカルアームと超音波インパクトヘッドの間の摩擦、およびそれらの間の磁気ベースとヒンジの間の摩擦を制御することができます。
これにより、ロボットアームと超音波インパクトヘッドの位置を柔軟に調整することが容易となり、ロボットアームと超音波インパクトヘッドとの固定作業も容易となる。
最適化された設計の後、超音波インパクトヘッドの外側円筒面には、クランプと嵌合するための環状溝が設けられています。クランプは、上記環状溝の内側に取り付けられる。環状溝の配置により、クランプは超音波インパクトヘッドをより強固にクランプすることができる。
最適化後の結果は以下の通りです。クランプの超音波インパクトヘッドのヘッド側に圧力検出ユニットを装備しています。圧力検出部は環状溝の側壁とクランプとの間に位置し、周囲の圧力表示装置にも接続されている。
最適化された圧力検出ユニットは実際には圧力センサーです。
圧力センサーの設定を変更して、超音波インパクトヘッドのヘッドが溶接ビードに加える圧力を検出し、その圧力を外部の圧力表示装置に視覚的に表示できるようにすることができます。このようにして、超音波インパクトヘッドの位置を適応的に調整して修理要件を満たし、圧力を安定して維持できるため、最終的に修理効果が向上します。
本発明では、上記溶接ビード残留応力除去装置を用いた残留応力除去方法も社会に提案する。この方法では、次のプロセス手順が必要です。
a.まず第一に、装置全体を修理を待つワークピースの近くに配置する必要があります。次に、調整を行います。調整対象には、磁性ベースの相対位置が含まれます。ロボットアームの相対位置を調整することも必要です。超音波インパクトヘッドの相対位置。これらの調整が完了したら、超音波インパクトヘッドのヘッドをワーク上の修正対象部分に完全に位置合わせすることが目的です。
b.マグネットベースを開くとワークに吸着します。

c.まずロボット アームの位置を調整し、次に超音波インパクト ヘッドの位置を調整してから、ロボット アームと超音波インパクト ヘッドを回転させて修理箇所から遠ざけます。この目的は、冷間圧接修理装置が動作するためのスペースを確保することです。
d.最初に冷間溶接修理装置の動作を開始し、次に修理が必要なワークピースの部分に溶接作業を実行して修理効果を達成します。
e.溶接補修作業終了後、超音波インパクトヘッドのヘッドがワークの溶接ビード面と一致するようにロボットアームと超音波インパクトヘッドの位置を調整し、超音波インパクトヘッドが溶接ビードに少し圧力を加え、その姿勢を保つようにロボットアームと超音波インパクトヘッドを固定します。
f.超音波インパクトヘッドをオンにして、溶接ビードの残留応力を除去するために使用します。
g.溶接ビードの残留応力が除去された後、前の手順を繰り返します。
本発明のプラスの利点は、以下の側面に反映されている。
本発明は、実際の作業中に溶接ビードの残留応力を除去するための装置を提供する。まず、磁気ベースを修理するワークの近くに取り付けます。次にロボットアームと超音波インパクトヘッドの位置を調整します。超音波インパクトヘッドのヘッドをワークピースの溶接ビード表面に合わせます。同時に、超音波衝撃ヘッドは溶接ビードに一定の圧力を加える必要があります。次に、ロボットアームと超音波インパクトヘッドを固定します。
この位置に保ちます。次に、超音波インパクトヘッドを開きます。溶接ビードの残留応力除去を可能にします。従来の操作方法に比べ、両手を使って操作する必要がありません。したがって、労働集約度は比較的小さい。また、超音波インパクトヘッドのヘッドが溶接ビードを押すと、磁気ベース、メカニカルアーム、および超音波インパクトヘッドが相対的に固定されます。したがって、衝撃圧力は比較的安定します。
こうすることで修復効果がより良くなります。
2. ハンドルはオペレータが磁気ベースを移動しやすいように設定されています。実際の操作時は、作業者がマグネットベースの両側にあるハンドルを両手で持つことで、マグネットベースの移動が容易になります。
3.超音波インパクトヘッドをクランプで固定すると、組み立てと分解が簡単かつ迅速になります。同時に、ボルトとナットの締め付けを調整して、ロボットアームと超音波インパクトヘッドの間のヒンジの摩擦、および関連する磁気ベースの摩擦を制御することもできます。
これにより、ロボットアームと超音波インパクトヘッドの位置を柔軟に調整できます。また、ロボットアームと超音波インパクトヘッドの固定も容易になります。
4. 環状溝を設けることにより、クランプは超音波インパクトヘッドをクランプし、クランプ状態をより安定させることができます。
5. 圧力センサーを設置することにより、超音波インパクトヘッドが溶接ビードに加える圧力を検出できます。そして、周囲圧力表示装置により圧力を視覚的に表示します。これにより、超音波インパクトヘッドの位置を適応的に調整することが可能になります。このようにして、修理要件を満たし、圧力を安定に保ち、修理効果を高めます。
図面の説明
本発明の一実施形態における溶接ビード残留応力除去装置の概略図である。
図3は、本発明の実施過程における磁性基体の正面方向を示す図である。
図4は、本発明に含まれる様々な実施形態における磁性ベースの上面図を示す。
イチジク。図5は、本発明の実施形態におけるロボットアームの正面図である。
図6は、本発明の実施形態におけるロボットアームを示すものであり、上面図である。
図7は、本発明の実施形態におけるクランプを下方向から見た写真である。
この部分に含まれるコンポーネントは、磁気ベース – 1、ハンドル – 11、取り付けラグ – 12 です。
ロボットアーム-2、クランプ部-21。
超音波インパクトヘッドと呼ばれるものが3つ目で、環状の溝があるのも3つ目です。
クランプには No. 4 のラベルが付けられ、フェルールには No. 41 のラベルが付いています。
圧力検出単位は5点です。
詳細な実装
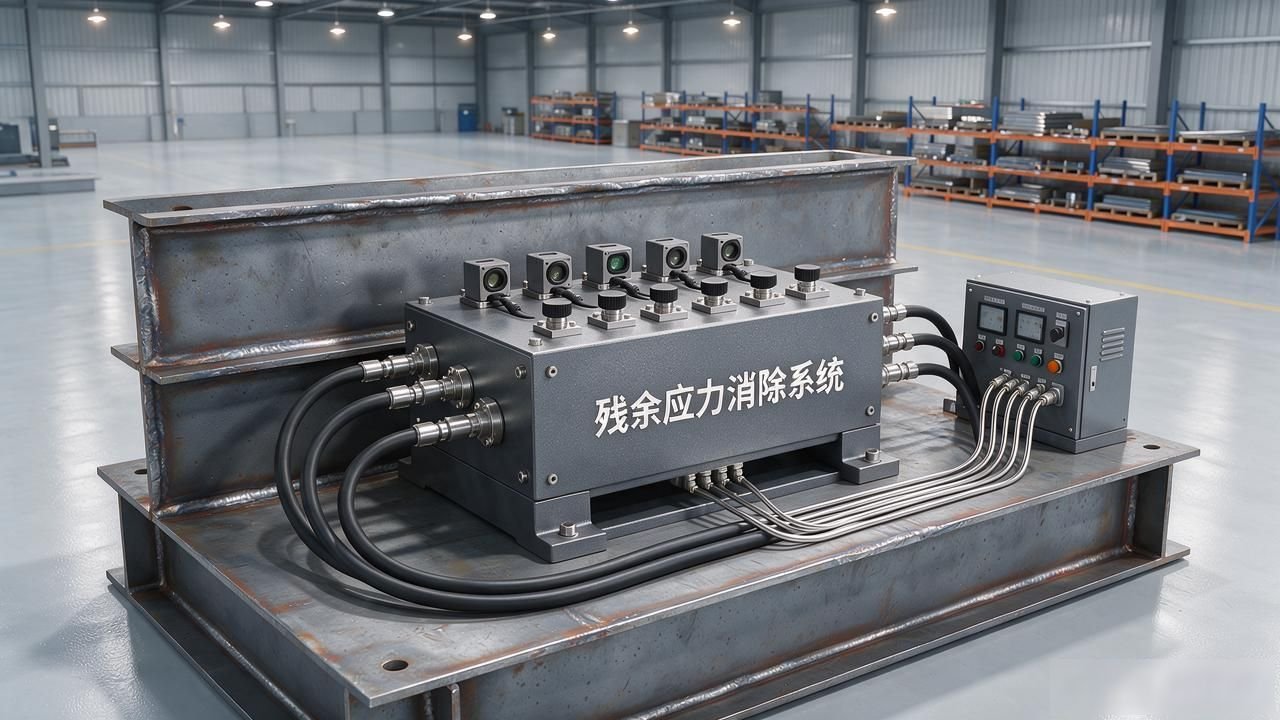
以下の内容では、添付図面を取り出し、添付図面と併せて本発明の要点を詳細に説明する。
本発明の説明において、皆様に明確に説明しておかなければならない事実は、「前」という言葉や「後ろ」という言葉が指す方向やその位置関係は、全て添付図面に示される方向、あるいは添付図面に示される位置関係に基づいて判断されるということである。
このような用語の使用は、本発明の説明を容易にし、全体の説明をより簡潔にするためだけである。
この表現は、言及されるデバイスまたはコンポーネントが特定の向きを持たなければならないことを示したり暗示したりするものではなく、また、これらのデバイスまたはコンポーネントが特定の向きで構築されなければならないことを意味するものでも、特定の向きで動作を実行しなければならないことを意味するものでもありません。以上の理由から、この部分を本発明の限定規定として解釈しないでください。
さらに、「最初」および「2 番目」という用語は説明の目的でのみ使用されており、相対的な重要性を示したり暗示したりするものとして解釈されるべきではありません。
図 1 と 2 を参照すると、この装置が溶接領域の残留応力を除去するために特別に使用されていることがわかります。具体的なコンポーネントとしては、支持基盤となる磁気ベース、動作を実行するメカニカルアーム、溶接ビードを直接加工する超音波インパクトヘッド、固定用のクランプアセンブリ、圧力変化を監視できる検出ユニットなどがあります。
上述の超音波インパクトヘッド3は、ロボットアーム2の一端にヒンジ式に取り付けられ、ロボットアーム2の第二端は磁性ベース1にヒンジ式に取り付けられている。また、超音波インパクトヘッド3の軸は、超音波インパクトヘッド3とロボットアーム2の間のヒンジ軸に垂直であることにも注目に値する。ベース1は、超音波衝撃ヘッド3とロボットアーム2との間のヒンジ軸に平行である。
本実施形態でいう磁性基体1は、オンオフ可能な磁性基体である。図3および図4からわかるように、磁気ベースには2つのハンドル11が装備されている。これらの2つのハンドルは、それぞれ磁気ベースの前部および後部に配置されている。そして、磁性基体にも取付耳12が設けられている。取付耳12の位置には、ボルトを通すための専用の貫通穴が設けられている。
図5〜6に示すように、ロボットアーム2は細長い帯状をなしている。ロボットアーム2の両端にはそれぞれクランプ部21が設けられている。これらのクランプ部21の機能は、取付ラグ12の両側でクランプされることである。クランプ部21には、ボルトを通すための貫通孔も特別に設けられている。ロボットアーム2の第2の端部のクランプ部分21を取り付けラグ12にクランプした後、それらはボルトとナットの助けを借りて一緒に取り付けられる。このようにして、メカニカルアーム2と磁性ベース1とはヒンジ構造を形成することができる。
図1に示すように、超音波インパクトヘッド3の外円筒面には環状溝31が設けられており、この環状溝31にクランプ4が嵌合される。環状溝31にはクランプ4が取り付けられる。超音波インパクトヘッド3にはクランプ4がセットされている。クランプ4のジョイントは、ロボットアーム2の第1の端部にヒンジで取り付けられている。
特定の状況については、図 7 に示す内容を参照してください。ここで見るクランプ 4 は、両方とも半円形の 2 つのフェルール 41 で構成されています。これら2つの石突41は超音波インパクトヘッド3をブロックしており、2つの石突41はボルトとナットによって接続されている。 2つのフェルール41にはジョイントがあり、ボルトとナットを介してロボットアーム2の第1の端部にヒンジ接続されている。
ロボットアーム2の第2の端部もまた、ボルトとナットを介して磁性ベース1にヒンジで取り付けられている。具体的にはどうすればいいのでしょうか?まず、2つの石突41を超音波インパクトヘッド3に挟み込む。その後、一対のボルトとナットを用いて2つの石突41の接合部を固定する。次に、2つの石突41の他端の接合部をロボットアーム2の一端のクランプ部21に挿入する。
最後に、2つのフェルール41は、一対のボルトとナットを使用してロボットアーム2の第1の端部にヒンジで固定される。
図<1>、図<7>を参照すると、クランプ<4>の超音波インパクトヘッド<3>のヘッド側に圧力検出ユニット<5>が設けられている。圧力検出部〈5〉は、環状溝〈31〉の側壁とクランプ〈4〉との隙間に配置されている。また、圧力検出ユニット<5>には、外部の圧力表示装置が接続されている。
この圧力表示装置は既存の技術システムに属しており、その主な役割は、圧力検出ユニット<5>によって検出された圧力の具体的な値を表示することである。最後に注意すべきことは、この圧力検出ユニット <5> は、実際には一種の圧力センサーであるということです。
本発明では、上記溶接ビード残留応力除去装置を用いた残留応力除去方法も社会に提案する。この方法では、次のプロセス手順が必要です。
a.この一式の装置を修理対象ワーク6の隣に置き、図1のように超音波インパクトヘッド3の先端が修理対象ワーク6の位置に向くように、各ヒンジに取り付けられたボルトとナットを回して磁性ベース1、ロボットアーム2、超音波インパクトヘッド3の位置関係を変更します。
b.マグネットベース1を開き、ワーク6に近づけて吸着させます。
c.ロボット アーム 2 と超音波インパクト ヘッド 3 の位置を調整して、ロボット アーム 2 と超音波インパクト ヘッド 3 が修理現場から遠く離れた位置で回転し、冷間圧接修理装置が動作する余地を残します (図 2 に示す位置)。
d.まず、冷間圧接修理装置の電源を入れます。ここでいう冷間圧接補修装置とは、冷間圧接機であり、ワーク6上の補修が必要な箇所に溶接作業を行って補修目的を達成する。
e.溶接修理が完了したら、オペレータはハンドジョイントのボルトとナットをひねって、ロボット アーム 2 と超音波インパクト ヘッド 3 の位置を調整する必要があります。超音波衝撃ヘッド 3 のヘッドはワークピース 6 の溶接ビード表面と位置合わせする必要があり、超音波衝撃ヘッド 3 は溶接ビードに一定の圧力を加える必要があります。このとき、圧力検出部5は、収集した圧力値を圧力表示装置に送信し、圧力表示装置に表示された圧力値を読み取ることにより、圧力値が基準値に達するまで超音波衝撃ヘッド3のヘッドが溶接ビード表面に加える圧力を適切に調整する。最後にボルトとナットを締めてメカアーム 2 と超音波インパクトヘッド 3 をその位置に固定します。
f.まず、超音波インパクトヘッド 3 を開き、その超音波を溶接部に作用させると、残留応力が除去されます。
g.溶接ビードの残留応力が除去された後、前の手順を繰り返します。
従来の操作方法に比べてスタッフの手が解放され、両手で操作する必要がなくなり、労働力が軽減されます。超音波インパクトヘッドの先端が溶接軌道に押し付けられると、磁気ベース、メカニカルアーム、超音波インパクトヘッドの相対位置が固定されます。このため、ウェルド部に加わる衝撃圧力を安定した状態に維持することができる。最終的に、この一定の圧力が良好な修復結果につながります。
上述したものは、本発明のより良い例のほんの一部であり、本発明を限定するために使用されるものではない。本発明の精神および原則の範囲内でいかなる修正、置換または改良も行われる限り、それらは本発明の保護の範囲に含まれるべきである。
 Chinese
 Japanese
 English
 German
 Finnish
发表回复
要发表评论,您必须先登录。